Vitesse d’un point par rapport au châssis
🚀 Mission Spatiale en Laboratoire
Bienvenue au pôle de recherche mécanique. Vous êtes en charge d'analyser les tests de qualification d'un nouveau véhicule d'exploration lunaire (rover). Lors d'une phase de roulage en ligne droite sur une piste d'essai plane, le rover maintient une vitesse constante.
📡 Focus sur l'Instrumentation
Pour surveiller l'usure des matériaux en temps réel, l'équipe technique a instrumenté le véhicule :
- 📍 Un capteur de contrainte (noté point M) est fixé sur le bord extérieur de la roue.
- 🎥 Un réseau de caméras (embarquées et fixes) enregistre le mouvement continu du mécanisme.
Votre mission consiste à caractériser le mouvement cinématique de ce capteur M. Pour calibrer les instruments de mesure, vous devrez exploiter le principe de relativité du mouvement afin de déterminer la véritable vitesse de rotation de la roue dans le référentiel d'étude le plus pertinent.
Roulement sans glissement : La roue du rover adhère parfaitement à la piste. Elle avance sans glisser, garantissant une rotation fluide et parfaitement régulière autour de son axe.
En tant qu'ingénieur, vous devez extraire les grandeurs pertinentes issues des documents de test. Attention à trier judicieusement les informations utiles des données de contexte (distracteurs) !
🧪 A. EXTRAIT DE LA FICHE CONSTRUCTEUR
| PARAMÈTRE TECHNIQUE | SYMBOLE | VALEUR NOMINALE | UNITÉ |
|---|---|---|---|
| Masse du châssis à vide | \( m \) | \( 120 \) | \( \text{kg} \) |
| Encombrement hors-tout | \( L \times l \times h \) | \( 1,50 \times 1,20 \times 0,800 \) | \( \text{m} \) |
| Diamètre extérieur des roues | \( D \) | \( 80,0 \) | \( \text{cm} \) |
| Garde au sol du véhicule | \( h_{\text{sol}} \) | \( 35,0 \) | \( \text{cm} \) |
📊 B. RELEVÉ TÉLÉMÉTRIQUE EN DIRECT
-
Régime des moteurs-roues (prise directe)
- Vitesse de rotation : \( N = \mathbf{30,0} \text{ tr/min} \)
🌍 C. CONSTANTES UNIVERSELLES
-
Constante Géométrique (Nombre Pi)
- Valeur : \( \pi = \mathbf{3,14} \)
3. Plan de Travail
Rédigez vos réponses avec rigueur. Chaque résultat doit être justifié par un raisonnement clair et respecter les unités du Système International. Le respect des chiffres significatifs (3 C.S.) est exigé.
Question 1 : Repérage spatial et trajectoire
Le cahier des charges impose de décrire la rotation propre de la roue. Quel référentiel allez-vous utiliser (celui du sol ou celui du véhicule) ? Justifiez ce choix, puis décrivez la forme exacte de la trajectoire suivie par le capteur (point M) dans ce référentiel.
Question 2 : Modélisation géométrique du périmètre
Exprimez littéralement, puis calculez, la distance \( d \) parcourue par le point M le long de sa trajectoire pour un tour complet de la roue. Vigilance : convertissez votre résultat final dans l'unité légale de longueur.
Question 3 : Résolution cinématique (Vitesse relative)
À partir du relevé télémétrique, déterminez d'abord la durée \( T \) (en secondes) nécessaire pour effectuer un tour complet. En déduire la vitesse du point M par rapport au châssis. Exprimez la valeur finale en \( \text{m/s} \).
Question 4 (Synthèse) : Changement de référentiel
🎯 DÉFI : Si l'on bascule sur le flux vidéo de la caméra fixe posée sur le sol du laboratoire (référentiel terrestre), la trajectoire du point M apparaîtrait-elle toujours comme un simple cercle ? Justifiez votre analyse en expliquant l'effet du changement de référentiel sur le mouvement perçu.
Vitesse d’un point par rapport au châssis
🎯 Objectif Technique
Définir le cadre d'observation vectoriel le plus stratégique pour isoler la rotation propre de la roue du rover. Le but ? Calibrer nos instruments embarqués sans que nos calculs ne soient parasités par la translation globale du véhicule lunaire.
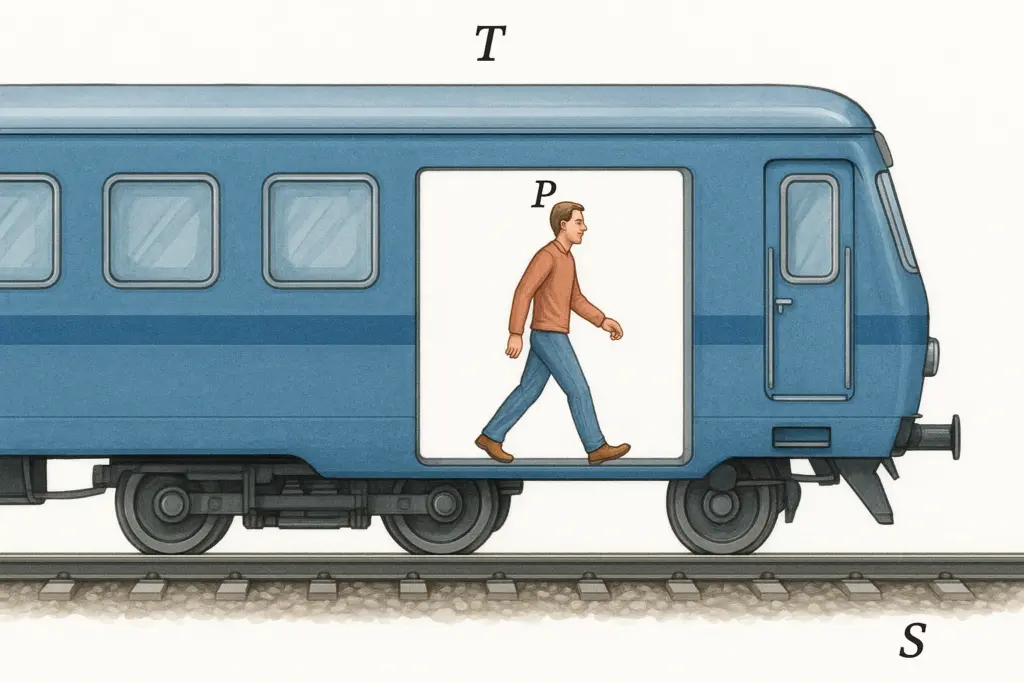
Point de vue A (Le sol) : Si j'observe le rover depuis la piste, je vois la roue tourner et se déplacer vers l'avant. C'est un mouvement composé, très lourd à modéliser.
Point de vue B (Le châssis) : Si je fixe ma caméra directement sur l'armature du rover, le véhicule semble fixe. Je ne vois plus que la roue tourner sur elle-même.
Décision : C'est ce second point de vue qu'il faut privilégier pour simplifier l'analyse spatiale.
La description mathématique et visuelle d'une trajectoire dépend intégralement du référentiel choisi. Trajectoire circulaire : L'ensemble des positions d'un point dont le vecteur position conserve une norme strictement constante décrit un cercle géométrique parfait.
Pour définir rigoureusement la position spatiale du capteur M, nous modélisons l'équation du vecteur position centré sur l'axe C.
Vecteur Position :- \( \vec{CM} \) : Vecteur position du capteur M par rapport au moyeu.
- \( R \) : Rayon physique de la roue, représentant la distance radiale de fixation.
- \( \vec{u}_{r} \) : Vecteur unitaire radial (il pointe continuellement du centre vers le capteur, de norme 1).
- Contrainte du cahier des charges : Source : Énoncé introductif. L'étude exige l'isolement de la "rotation propre".
- Positionnement mécanique : Source : Légendes du dispositif. Le capteur M est riveté à une distance \( R \) constante de l'axe C.
Pour choisir un référentiel sans hésiter, faites appel à la règle de la caméra virtuelle : demandez-vous toujours "Où dois-je visser ma caméra pour que la vidéo de la cible soit la plus épurée possible ?".
Exécution de la Note de Calculs
Le référentiel imposé par notre stratégie est le référentiel du châssis. Pour démontrer mathématiquement que la trajectoire est un cercle, nous allons extraire la norme spatiale (la longueur absolue) du vecteur position au cours du temps.
Raisonnement pas-à-pas : Manipulation de la normeLa norme d'un vecteur s'écrit entre doubles barres. La norme d'un vecteur unitaire, comme \( \vec{u}_{r} \), est par définition égale à 1.
Interprétation physique : L'équation prouve que la distance entre le moyeu de la roue et notre capteur ne varie jamais au cours du temps. Géométriquement, la courbe décrite est donc un cercle de centre C et de rayon \( R \).
Ce choix d'observateur est la clé de voûte de l'ingénierie aérospatiale. En obtenant un simple cercle, nous pouvons aisément concevoir des algorithmes pour calculer la force centrifuge sur la jante, sans saturer les processeurs de vol avec les données de translation globale du véhicule.
Le mot interdit en physique spatiale : l'absolu. Ne déclarez jamais qu'une trajectoire "est un cercle" sans ajouter "par rapport au châssis". Le mouvement absolu n'existe pas dans l'univers.
❓ Question Fréquente
Pourquoi l'axe C est-il considéré strictement immobile dans ce référentiel ?
L'axe C est mécaniquement soudé au châssis. Si vous êtes arrimé sur ce châssis, la distance qui vous sépare du centre de la roue est figée. Pour votre caméra embarquée, ce point central est donc au repos absolu.
🎯 Objectif Technique
Évaluer la distance linéaire physique que le capteur M trace dans l'espace lors d'une seule et unique révolution complète de la roue.
Un tour complet correspond au périmètre mathématique d'un cercle. Je dispose du diamètre extérieur \( D \) fourni par l'usine. L'obstacle ? Ce diamètre est en centimètres. Pour respecter la norme du Système International, je dois impérativement insérer une étape de conversion vers les mètres.
La longueur du contour d'un cercle est intimement proportionnelle à son diamètre. Le coefficient de proportionnalité universel est la constante Pi (\( \pi \)).
Le préfixe "centi" (\( \text{c} \)) signifie "centième", ce qui équivaut à une multiplication par \( 10^{-2} \).
Nous relions formellement la circonférence au diamètre pour obtenir notre modèle de distance.
- \( d \) : Distance linéaire de l'arc parcouru (en mètres).
- \( \pi \) : Constante géométrique universelle.
- \( D_{\text{m}} \) : Diamètre de la roue validé en mètres.
- Diamètre de la roue : Source : Tableau A (Fiche Constructeur). Valeur : \( D = 80,0 \text{ cm} \).
- Constante géométrique : Source : Donnée C (Constantes). Valeur : \( \pi = 3,14 \).
Verrouillez toujours vos unités avant d'effleurer votre calculatrice. Un périmètre calculé en centimètres générera un effet domino désastreux sur la vitesse cinématique de la question suivante.
Exécution de la Note de Calculs
Phase 1 - Standardisation de la grandeurObjectif : Aligner la mécanique sur le Système International en conservant rigoureusement les 3 chiffres significatifs de la donnée d'entrée.
Objectif : Injecter le diamètre validé dans le modèle géométrique circulaire. On arrondit ensuite le résultat à 3 chiffres significatifs (on tronque \( 2,512 \)).
Un diamètre de \( 0,800 \text{ m} \) signe une grande roue de franchissement. Mathématiquement, la circonférence équivaut à un peu plus de trois fois le diamètre (\( 3 \times 0,8 = 2,4 \text{ m} \)). Notre simulation à \( 2,51 \text{ m} \) est formellement validée par le bon sens.
Le réflexe trompeur de l'examen : confondre diamètre et rayon. La documentation fournit un diamètre \( D \). L'étudiant inattentif qui utilise la formule du rayon (\( d = 2 \times \pi \times R \)) en forçant la valeur \( 80,0 \) à la place de \( R \) doublera fictivement la distance parcourue !
❓ Question Fréquente
Pourquoi insister à ce point sur la conversion en mètres ?
Parce que la science est une chaîne d'ingénierie. La vitesse exigée à la question 3 est en \( \text{m/s} \). Si vous entrez dans la formule avec des centimètres, vous obtiendrez des \( \text{cm/s} \) et votre télémétrie d'approche provoquera un crash.
🎯 Objectif Technique
Traduire la fréquence de rotation en une période temporelle exploitable (en secondes), puis coupler ce chronomètre avec notre géométrie spatiale pour extraire la vitesse linéaire du capteur M.
La roue effectue \( 30,0 \) tours en l'espace d'une minute (\( 60,0 \) secondes). La formule de la vitesse nécessite le temps de vol exact pour un seul tour (la période \( T \)). Je dois poser une équation de proportionnalité pour extraire \( T \), puis appliquer la définition de la cinématique : diviser la distance par le temps.
La Période (\( T \)) : Durée incompressible nécessaire pour accomplir un cycle géométrique complet. Vitesse Moyenne : Quotient liant l'arc spatial parcouru par un mobile et la durée de son trajet temporel.
Si \( N \) tours exigent une durée \( \Delta t_{\text{ref}} \), alors \( 1 \) tour exige une durée \( T \). Par isolation algébrique :
Nous fusionnons le modèle spatial et temporel.
- Régime des moteurs : Source : Relevé Télémétrique B. Valeur : \( N = 30,0 \text{ tours} \).
- Durée de référence : Source : Conversion unité "tr/min". Valeur : \( \Delta t_{\text{ref}} = 60,0 \text{ s} \).
- Arc spatial : Source : Développement de la Q2. Valeur : \( d = 2,51 \text{ m} \).
Si la formule de la période s'échappe, revenez au produit en croix mental (\( 30 \text{ tours} = 60 \text{ s} \) donne \( 1 \text{ tour} = ? \)). Le cerveau valide toujours la logique avant l'algèbre !
Exécution de la Note de Calculs
Phase 1 - Extraction du Temps (\( T \))On isole la variable "seconde". On ajoute les zéros finaux pour préserver les 3 C.S.
L'opération finale donne \( 1,255 \), qui subit un arrondi scientifique rigoureux au profit du chiffre supérieur pour respecter les 3 C.S.
Traduisons ce chiffre abstrait : \( 1,26 \text{ m/s} \) correspond à \( 1,26 \times 3,6 = 4,5 \text{ km/h} \). C'est exactement l'allure de marche d'un astronaute en combinaison. Ce régime d'exploration modéré est vital pour garantir l'adhérence et la sécurité d'un rover lunaire.
Le court-circuit mathématique ravageur : jeter la valeur brute "\( 30,0 \)" dans l'équation de la vitesse (\( v = d / 30,0 \)). Vous divisez des mètres par une fréquence, créant une unité absurde. L'étape d'évaluation du temps de vol est sacrée !
❓ Question Fréquente
La méthode utilisant la vitesse angulaire (\( \omega \)) est-elle approuvée ?
Elle est hautement recommandée ! Un ingénieur aurait converti le régime en \( \text{rad/s} \) via \( \omega = \frac{2 \pi \times N}{60} \), puis appliqué \( v = R \times \omega \). La symétrie des équations garantit un résultat identique.
🎯 Objectif Technique
Élever le niveau d'abstraction mécanique. Vous devez prouver mathématiquement par la composition vectorielle qu'un changement d'observateur déforme irrémédiablement la trajectoire absolue.
Le capteur va monter vers le zénith de la roue, puis s'écraser vers le sol, tout en étant déporté horizontalement vers l'avant. L'arc tracé dans l'espace ne bouclera plus jamais sur lui-même. La géométrie du cercle est morte.
La vitesse d'un point dans un référentiel "fixe" (la piste) équivaut à l'addition vectorielle de sa vitesse dans le référentiel "mobile" (la roue) et de la vitesse d'entrainement de ce référentiel mobile par rapport au sol.
Pour prouver que la trajectoire n'est plus circulaire, nous modélisons l'addition des forces cinématiques par une équation vectorielle.
Modèle de Composition des Vitesses :- \( \vec{v}_{M/\text{sol}} \) : Vecteur de la vitesse absolue.
- \( \vec{v}_{M/\text{châssis}} \) : Vecteur tangentiel de la rotation propre.
- \( \vec{v}_{\text{châssis}/\text{sol}} \) : Vecteur horizontal de la translation du rover.
- Condition d'adhérence au sol : Source : Énoncé (Hypothèse). Le roulement se fait "sans glissement". Conséquence mécanique vitale : la vélocité périphérique et la vitesse d'avancement du châssis partagent une norme strictement égale (\( 1,26 \text{ m/s} \)).
Calcul et Interprétation Vectorielle
Affrontement des vecteurs au solAu point d'impact, la roue "gratte" vers l'arrière, pendant que le moteur tire l'ensemble vers l'avant. Les vecteurs s'annulent.
Conclusion Critique : La démonstration est sans appel. Au point de contact, l'annulation des vecteurs gèle le capteur à \( 0 \text{ m/s} \). Le tracé spatial forme donc une succession d'arches rebondissantes. Cette géométrie porte un nom : c'est une cycloïde.
C'est précisément pour esquiver la monstruosité mathématique de la cycloïde que les ingénieurs arriment les caméras sur le rover. L'élégance réside dans le choix de l'observateur local qui simplifiera les calculs à l'extrême.
Le mythe de l'absolu terrestre : croire aveuglément que seul le référentiel posé sur le sol de la base est "légitime". La cinématique nous apprend qu'aucun référentiel ne détient de vérité supérieure.
❓ Question Fréquente
À quelle allure file le capteur lorsqu'il culmine au sommet de la roue ?
Au zénith, le vecteur tangentiel pointe droit devant (\( +v \)), tout comme le châssis (\( +v \)). Les forces s'additionnent. Le capteur est propulsé à \( 2,52 \text{ m/s} \)... exactement le double de la vitesse du rover !