Calcul de la Position d’un Mobile
📝 Contexte de l'Étude
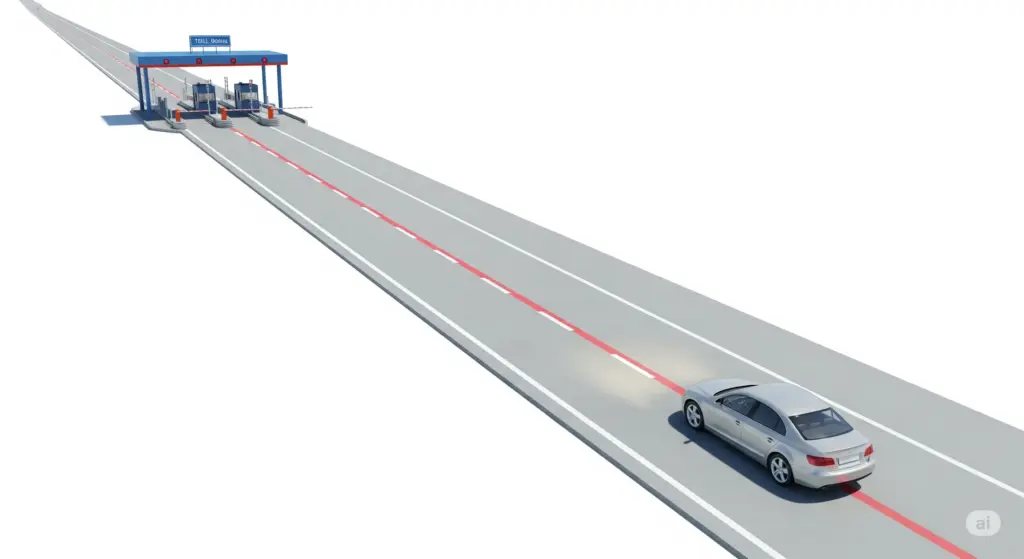
Vous êtes à bord d'une voiture en train de se garer en marche arrière. Le véhicule est équipé d'un capteur de stationnement à ultrasons (communément appelé à tort "radar" de recul, bien qu'il n'utilise pas d'ondes électromagnétiques !).
Ce capteur intelligent utilise le principe physique de l'écholocalisation :
- 📡 Émission : Il envoie des impulsions sonores invisibles et inaudibles.
- 💨 Propagation : Ces ondes voyagent dans l'air.
- 🧱 Réflexion : Elles rebondissent sur l'obstacle.
- ⏱️ Réception : Elles reviennent au pare-chocs.
En tant que stagiaire au sein du bureau d'études du constructeur automobile, vous analysez le flux de données brutes. Votre rôle est de vérifier la fiabilité du système de détection avant le choc. Attention : L'ordinateur de bord vous livre un grand nombre d'informations techniques. À vous de faire le tri pour réussir votre mission !
Extraire les données pertinentes d'un rapport technique complexe et exploiter la vitesse de propagation du son pour calculer la position exacte d'un obstacle.
L'air est considéré comme parfaitement homogène. Les ondes acoustiques se propagent en ligne droite. La distance parcourue par la voiture pendant le bref trajet de l'onde est considérée comme négligeable. On étudiera le système comme si la voiture était immobile pendant la mesure.
🧪 DONNÉES DU PROBLÈME
-
Extrait du rapport de diagnostic (Instant t)
- Vitesse de recul du véhicule : \( v_{\text{voiture}} = \mathbf{3,0} \text{ km/h} \)
- Température extérieure : \( \theta = \mathbf{20} \text{ °C} \)
- Durée du trajet aller-retour (temps de vol) : \( \Delta t = \mathbf{5,0} \text{ ms} \)
- Masse totale du véhicule chargé : \( m = \mathbf{1250} \text{ kg} \)
-
Extrait de la fiche technique (Capteur SR-04X)
- Tension d'alimentation : \( U = \mathbf{12} \text{ V} \)
- Fréquence du signal émis : \( f = \mathbf{40\,000} \text{ Hz} \)
- Distance d'alerte rouge (alarme continue) : \( d_{\text{alerte}} = \mathbf{40} \text{ cm} \)
⚛️ CONSTANTES UNIVERSELLES
-
Extrait de la table de référence (Célérité acoustique)
- Dans l'air à 20 °C : \( v_{\text{air}} = \mathbf{340} \text{ m/s} \)
- Dans l'eau douce à 20 °C : \( v_{\text{eau}} = \mathbf{1480} \text{ m/s} \)
- Dans l'acier (alliage standard) à 20 °C : \( v_{\text{acier}} = \mathbf{5000} \text{ m/s} \)
-
Rappel scientifique
- Domaine des sons audibles par l'humain : de \( \mathbf{20} \text{ Hz} \) à \( \mathbf{20\,000} \text{ Hz} \)
3. Travail Demandé
Répondez aux questions suivantes en justifiant soigneusement chaque étape de calcul et en respectant le bon nombre de chiffres significatifs.
Question 1 : Tri de l'information et nature du signal
À partir des documents fournis, identifiez la fréquence du capteur. Justifiez pourquoi on qualifie ces ondes d'ultrasons. Identifiez ensuite, parmi l'ensemble des documents, les grandeurs strictement nécessaires pour calculer la distance à l'obstacle.
Question 2 : Position de l'obstacle
Exprimez littéralement, puis calculez la distance \( d \) qui sépare le pare-chocs arrière du mur au moment précis du relevé.
Question 3 : Analyse du danger
En analysant la fiche technique du capteur et votre résultat précédent, déterminez si l'alarme sonore continue du tableau de bord s'est déclenchée. Justifiez rigoureusement votre réponse.
Question 4 (Synthèse) : Un nouveau capteur sous l'eau
🎯 DÉFI : Le bureau d'études souhaite réutiliser ce capteur pour équiper un drone sous-marin évoluant dans un lac d'eau douce à \( 20 \text{ °C} \). Pour une cible située exactement à la même distance \( d \) (calculée à la question 2), la durée de vol \( \Delta t' \) mesurée par le capteur sous l'eau sera-t-elle plus grande ou plus petite que dans l'air ? Calculez cette nouvelle durée en sélectionnant la bonne constante dans la table de référence.
Calcul de la Position d’un Mobile
🎯 Objectif Technique
Identifier la nature du signal acoustique émis par le composant. Extraire ensuite les seules informations pertinentes du flux de données pour le calcul de position.
Dans un véritable bureau d'études, l'ingénieur fait face à une surabondance d'informations. Je dois appliquer un filtre analytique strict :
- 🔎 Étape 1 (Qualification) : Je cherche la fréquence du capteur et je la compare aux limites biologiques humaines.
- 📏 Étape 2 (Extraction) : Pour calculer une distance via un écho, seules la durée de parcours et la célérité du milieu sont nécessaires.
- 🗑️ Étape 3 (Épuration) : J'élimine toutes les variables mécaniques ou électriques parasites.
L'oreille humaine est une membrane biologique limitée. Elle perçoit uniquement les ondes acoustiques dont la fréquence est comprise entre \( 20 \text{ Hz} \) et \( 20\,000 \text{ Hz} \).
- 📉 Fréquences inférieures : Domaine des infrasons.
- 📈 Fréquences supérieures : Domaine des ultrasons.
Pour valider la nature ultrasonore de l'onde, l'algorithme pose une inéquation. Le critère mathématique exige une fréquence strictement supérieure au plafond humain.
Condition mathématique d'appartenance :Détail des grandeurs physiques : \( f_{\text{signal}} \) est la fréquence de l'onde émise par l'oscillateur (en \( \text{Hz} \)) et \( f_{\text{audible max}} \) est la limite supérieure physiologique standard, figée à \( 20\,000 \text{ Hz} \).
Origine des variables qui alimenteront notre vérification numérique :
- Fréquence émise (\( f_{\text{signal}} \)) : \( 40\,000 \text{ Hz} \). Source : Fiche technique officielle (Capteur SR-04X).
- Limite auditive théorique (\( f_{\text{audible max}} \)) : \( 20\,000 \text{ Hz} \). Source : Théorie et rappel scientifique.
- Temps de vol (\( \Delta t \)) : \( 5,0 \text{ ms} \). Source : Rapport brut de l'ordinateur de bord.
- Vitesse du son (\( v \)) : \( 340 \text{ m/s} \). Source : Table de référence (déduite de la température de \( 20 \text{ °C} \)).
Nettoyez votre zone de travail mathématique en barrant physiquement au brouillon les données "polluantes" : le leurre mécanique (la masse du véhicule de \( 1250 \text{ kg} \)) et le leurre électrique (la tension d'alimentation de \( 12 \text{ V} \)).
Exécution de la Note de Calculs
Nous confrontons la donnée lue au modèle théorique. Les deux valeurs partageant la même unité (\( \text{Hz} \)), aucune conversion préalable n'est requise.
1. Préparation ou Évaluation Évaluation de la condition d'appartenanceNous remplaçons l'inégalité par nos valeurs issues des documents techniques.
[INTERPRÉTATION] : La fréquence nominale du capteur (\( 40\,000 \text{ Hz} \)) excède largement la limite de l'audition. Le signal est donc certifié ultrasonore. Les deux seules grandeurs conservées en mémoire pour la suite sont la durée de vol (\( 5,0 \text{ ms} \)) et la célérité de l'air (\( 340 \text{ m/s} \)).
L'industrie automobile privilégie la technologie ultrasonore pour deux raisons majeures : le confort acoustique (l'absence de nuisance sonore continue préserve la concentration du conducteur) et la résolution spatiale (une haute fréquence induit une longueur d'onde très courte, offrant une précision de détection redoutable, idéale pour les plots ou murets fins).
Ne tombez pas dans le piège de la lecture rapide : utiliser la vitesse de recul (\( 3,0 \text{ km/h} \)) dans vos calculs d'ondes est faux. Il faut utiliser la vitesse de propagation de l'onde dans l'air (\( 340 \text{ m/s} \)). Le son voyage indépendamment de la vitesse de son émetteur !
❓ Question Fréquente
Pourquoi lire la température s'il n'y a pas de calcul direct avec elle ? La célérité d'une onde acoustique n'est pas une constante absolue. Elle est dictée par l'agitation thermique des molécules de l'air. Relever \( 20 \text{ °C} \) est la clé de lecture indispensable pour sélectionner la bonne ligne dans l'abaque.
🎯 Objectif Technique
Établir le modèle algébrique du trajet de l'onde pour déterminer la position exacte de l'obstacle par rapport au pare-chocs.
Pour réussir cette modélisation cinématique, je dois scinder ma réflexion en trois phases :
- 🪃 Analyse du trajet : L'onde tape le mur et revient au point de départ. La distance totale traversée par le son est donc le double de la distance réelle du mur.
- ⚖️ Conformité des unités : La vitesse est en mètres par seconde (\( \text{m/s} \)), mais le chronomètre affiche des millisecondes (\( \text{ms} \)). Je dois absolument convertir ce temps.
- 📐 Manipulation algébrique : Je pars de la formule universelle de la vitesse et j'isole la variable de position.
Dans un milieu matériel homogène, la célérité \( v \) d'un signal correspond au quotient de la distance totale parcourue par la durée de propagation (\( \Delta t \)).
Nous allons démontrer pas-à-pas la formule finale injectée dans l'ordinateur de bord.
Formule générale de la cinématique :Détail des grandeurs physiques : \( v \) est la célérité de l'onde dans l'air ambiant (\( \text{m/s} \)), \( \Delta t \) est le temps de vol mesuré par le système (\( \text{s} \)), et la distance totale parcourue s'écrit formellement \( 2 \times d \), où \( d \) est l'écart réel capteur-mur (\( \text{m} \)).
Nous multiplions les deux termes par le temps \( \Delta t \), puis nous divisons par \( 2 \) pour extraire la variable cible \( d \).
Les paramètres validés qui nourriront notre équation :
- Vitesse du son (\( v \)) : \( 340 \text{ m/s} \). Source : Déduction de la Question 1.
- Durée de vol brute (\( \Delta t \)) : \( 5,0 \text{ ms} \). Source : Lecture du rapport d'ordinateur de bord.
Le préfixe "milli" signifie toujours "divisé par mille". En écriture scientifique, cela correspond à une multiplication par la puissance \( 10^{-3} \). Intégrez cette puissance directement dans votre calculatrice !
Exécution de la Note de Calculs
Nous procédons par étapes strictes, en garantissant la transparence absolue des conversions algébriques.
1. Application Numérique (A.N.) Phase 1 : Mise en conformité de la duréePour respecter l'homogénéité avec la célérité en \( \text{m/s} \), le temps doit basculer en secondes (\( \text{s} \)).
Nous intégrons les données formatées dans notre modèle cinématique isolé.
[INTERPRÉTATION] : La distance calculée séparant le pare-chocs du mur est de \( 0,85 \text{ m} \) (soit \( 85 \text{ cm} \)). Le résultat respecte rigoureusement les deux chiffres significatifs imposés par la précision de la mesure temporelle initiale (\( 5,0 \text{ ms} \)).
À moins d'un mètre du mur, le champ de vision arrière direct du conducteur est inopérant. La nécessité de l'assistance électronique par écholocalisation est parfaitement justifiée et démontrée par ce résultat.
La catastrophe mathématique classique : calculer \( \frac{340 \times 5,0}{2} \) en omettant la puissance de dix. Le résultat faussé amènerait l'ordinateur à conclure que le mur est à \( 850 \text{ m} \). Le radar resterait silencieux, provoquant un accident inévitable.
❓ Question Fréquente
Pouvait-on convertir la vitesse plutôt que le temps pour aller plus vite ? Mathématiquement oui, physiquement non. Ramener \( 340 \text{ m/s} \) en mètres par milliseconde (\( 0,34 \text{ m/ms} \)) est possible. Cependant, le risque d'erreur de conversion mentale est immense. La règle d'or de l'ingénieur est de toujours ramener ses variables aux unités du Système International (SI).
🎯 Objectif Technique
Vérifier l'état d'alerte immédiat du véhicule en testant la condition logique de sécurité programmée dans le microcontrôleur.
Pour valider l'absence de danger de collision imminente, je structure mon approche :
- 🛑 Principe du seuil : L'alarme continue est une "ligne rouge". Elle retentit si la voiture s'approche de trop près.
- 📖 Lecture de norme : Je vérifie la documentation constructeur pour relever cette valeur limite.
- ⚖️ Cohérence des grandeurs : Je convertis la distance réelle (calculée en mètres) vers des centimètres. L'inégalité mathématique doit comparer des unités rigoureusement identiques.
Une condition logique algorithmique ne peut être évaluée que si les variables placées de part et d'autre de l'opérateur (\( < \), \( > \), \( = \)) partagent exactement la même unité de mesure.
L'alarme d'urgence s'active si la distance réelle passe sous la limite matérielle programmée en usine.
Inéquation de déclenchement d'alerte :Détail des grandeurs physiques : \( d \) est la distance instantanée calculée par le radar (\( \text{cm} \)), et \( d_{\text{alerte}} \) est la limite d'activation continue encodée dans la puce électronique (\( \text{cm} \)).
Les valeurs qui vont subir le crash-test logique :
- Distance réelle calculée (\( d \)) : \( 0,85 \text{ m} \). Source : Résultat validé de l'Étape 2.
- Seuil d'alerte rouge (\( d_{\text{alerte}} \)) : \( 40 \text{ cm} \). Source : Fiche technique officielle (Capteur SR-04X).
En ingénierie logicielle, on privilégie la comparaison de nombres entiers. Convertir vos mètres en centimètres limite de façon drastique les erreurs de lecture mentale liées aux virgules flottantes.
Exécution de la Note de Calculs
Nous allons aligner les unités, puis tester la condition binaire de l'ordinateur de bord.
1. Application Numérique Phase 1 : Mise en conformité des distancesNous passons la distance de la voiture en centimètres. Sachant que \( 1 \text{ m} = 100 \text{ cm} \).
Nous posons la comparaison mathématique avec les distances harmonisées.
[INTERPRÉTATION] : La distance actuelle séparant le véhicule de l'obstacle (\( 85 \text{ cm} \)) demeure strictement supérieure au seuil d'activation défini par le constructeur (\( 40 \text{ cm} \)). L'inégalité de danger (\( d \leq d_{\text{alerte}} \)) est déclarée mathématiquement fausse.
Avec \( 45 \text{ cm} \) de sécurité restante, le véhicule évolue dans une zone sûre. L'algorithme ordonnera au haut-parleur d'émettre des "bips" discontinus, dont la fréquence augmentera avec la proximité.
Le crash logiciel absolu consisterait à comparer la valeur brute de \( 0,85 \) (en mètres) avec le seuil de \( 40 \) (en centimètres). L'ordinateur analyserait \( 0,85 \leq 40 \) et figerait le véhicule à près d'un mètre du mur en hurlant à la collision imminente !
❓ Question Fréquente
Que se passe-t-il à la limite exacte de 40 cm ? Le code de sécurité utilise l'opérateur mathématique "inférieur ou égal" (\( \leq \)). Atteindre la cote stricte de \( 40 \text{ cm} \) valide la condition. Le microcontrôleur active donc l'alarme continue précisément sur cette ligne de démarcation.
🎯 Objectif Technique
Adapter la modélisation mathématique pour démontrer l'impact massif du changement de milieu matériel sur la durée d'écholocalisation, dans le cadre d'un redéploiement technologique sur drone.
- 🌊 Comprendre la perturbation physique : L'onde acoustique quitte l'air gazeux pour plonger dans l'eau liquide. Ce nouveau milieu est massivement plus dense.
- ⚡ Formuler la prédiction : Les molécules d'eau étant très serrées, la propagation vibratoire y est foudroyante. Pour une même distance d'obstacle, le signal fera l'aller-retour de façon quasi instantanée.
- 🔄 Réviser le modèle algébrique : La distance est désormais figée, mais la vitesse explose. Je dois manipuler ma formule de base pour isoler le nouveau temps de vol.
La vitesse du son dépend intrinsèquement de l'élasticité et de la densité de la matière traversée. En règle générale, plus les atomes sont liés entre eux, plus l'onde se déplace rapidement :
Nous manipulons l'équation cinématique d'écholocalisation pour en extraire le paramètre temporel.
Étape 1 : Loi cinématique initiale :Détail des grandeurs physiques : \( \Delta t' \) est la nouvelle durée de vol mesurée par le capteur immergé (\( \text{s} \)), le trajet double est \( 2 \times d \) (où \( d \) est fixe à \( 0,85 \text{ m} \)), et \( v_{\text{eau}} \) est la nouvelle célérité issue de la table pour le milieu aquatique (\( \text{m/s} \)).
Nous multiplions des deux côtés par le nouveau temps \( \Delta t' \), puis nous divisons par la célérité \( v_{\text{eau}} \) pour isoler l'inconnue temporelle finale.
Les variables propres au nouveau cahier des charges marin :
- Distance d'obstacle (\( d \)) : \( 0,85 \text{ m} \). Source : Résultat préservé de l'Étape 2 (intégration en unités SI obligatoire).
- Célérité aquatique (\( v_{\text{eau}} \)) : \( 1480 \text{ m/s} \). Source : Extraction de la ligne "Eau douce à \( 20 \text{ °C} \)" dans la table de référence.
Observez le diviseur de votre fraction avant de dégainer la calculatrice. L'équation vous demande de diviser par \( 1480 \) au lieu des \( 340 \) initiaux. En divisant par un nombre aussi colossal, le résultat mathématique va s'effondrer. Cela valide instinctivement votre hypothèse physique d'un temps de vol ultra-court !
Calcul et Interprétation
Nous appliquons la formule modifiée. La démonstration exige un basculement d'unités clair et tracé pour faciliter la lecture finale.
1. Application Numérique Phase 1 : Application Numérique en unités SILe calcul nous livre une valeur brute en secondes.
Pour pouvoir analyser logiquement ce résultat face aux \( 5,0 \text{ ms} \) initiaux du radar de recul, nous devons convertir notre chiffre en millisecondes (\( \times 10^3 \)).
Conclusion Critique : Face à ce même obstacle de \( 85 \text{ cm} \), le capteur du drone va recevoir son écho en à peine \( 1,1 \text{ ms} \). L'hypothèse de départ est incontestablement confirmée par la rigueur mathématique.
La démonstration est cruelle pour le bureau d'études : intégrer le capteur aérien de la voiture directement sur le drone, sans reprogrammer la constante d'environnement (\( v \)), conduit au désastre technologique. L'ordinateur interpréterait un écho fulgurant de \( 1,1 \text{ ms} \) comme la preuve d'un obstacle situé à moins de \( 20 \text{ cm} \). Le drone serait rendu totalement "aveugle" aux véritables distances.
Le péché originel de la lecture documentaire : parcourir hâtivement la table de référence et extraire par mégarde la célérité de l'acier (\( 5000 \text{ m/s} \)). Une telle erreur d'inattention ruinerait l'entièreté de la démarche scientifique de prédiction.
❓ Question Fréquente
Le composant électronique d'une voiture survivrait-il vraiment sous l'eau ? L'exercice de pensée se concentre sur l'algorithme. Néanmoins, sur le plan matériel, l'émetteur d'un radar de recul imploserait rapidement sous la pression hydrostatique. Un véritable sonar de drone sous-marin exige des membranes piézoélectriques renforcées, d'une ingénierie radicalement différente.